平衡车如何保持平衡?智能交通工具的平衡原理
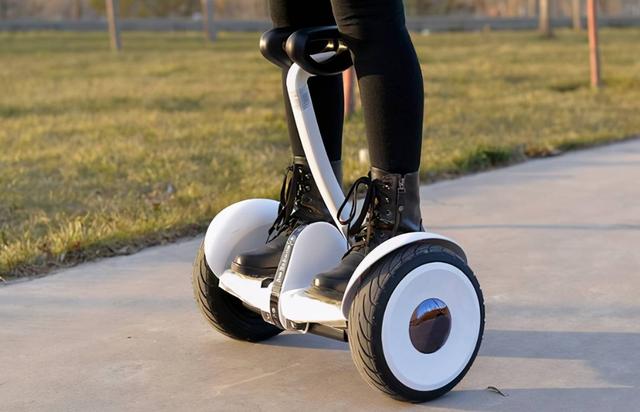
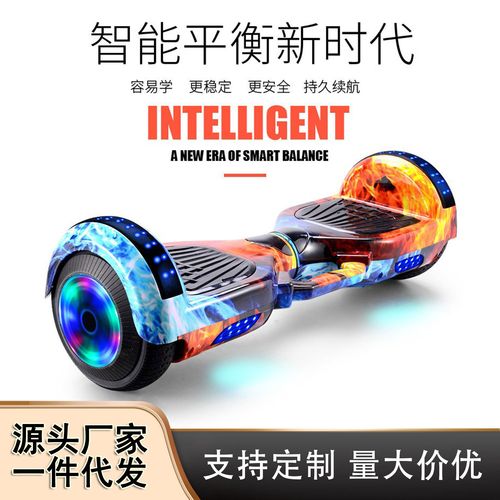
平衡车(Self-Balancing Scooter)作为一种智能交通工具,其核心奥秘在于“动态稳定”技术。它并非通过第三个轮子或支架来保持平衡,而是依靠内置的陀螺仪、加速度计和高速微处理器,实时感知车身姿态并驱动电机调整,从而实现两轮前后的自平衡。
一、核心传感器:陀螺仪与加速度计
陀螺仪测量车身的倾斜角速度,加速度计测量倾斜角度。两者数据融合,微处理器能精确计算出当前车身的俯仰角(前后倾斜)和角速度。例如,当 rider 身体前倾时,传感器检测到角度变化,处理器立即判断需要向前加速以“追回”重心。
二、控制算法:PID闭环控制
平衡车采用经典的PID(比例-积分-微分)控制算法。根据倾斜角与目标值(通常为0度)的偏差,计算出电机需要的扭矩和转速。比例项响应偏差大小,积分项消除稳态误差,微分项预测变化趋势,使车身快速、平滑地恢复直立。
三、电机驱动:无刷直流电机
电机根据控制信号输出正向或反向力矩。当车身向前倾斜,电机驱动车轮向前转动,产生向前加速度,使车轮跑到身体重心下方,从而恢复平衡。反之亦然。这种“重心跟随”机制让 rider 通过身体前倾、后仰或左右倾斜(配合转向机构)来控制前进、后退和转向。
四、常见平衡车类型与差异
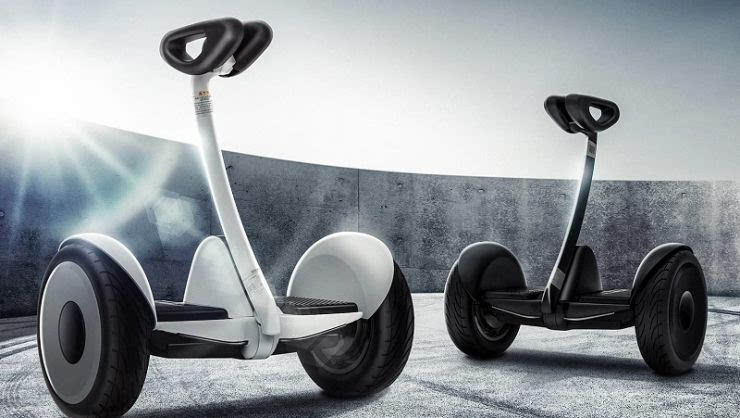
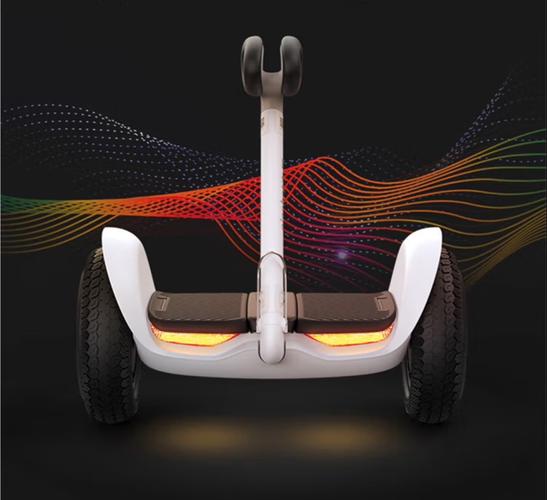
- 双轮平衡车(如Segway):两轮并列,依靠左右轮差速转向,前后平衡靠俯仰控制。
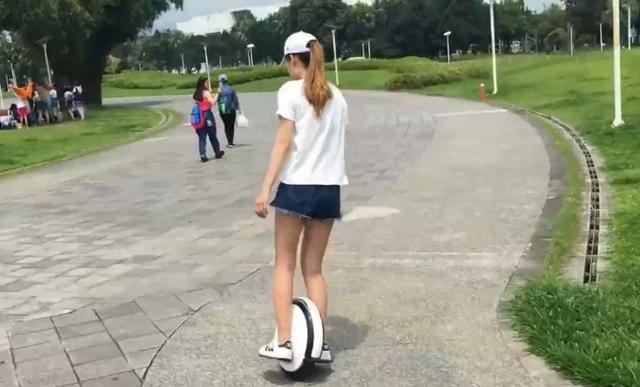
- 独轮平衡车:单轮,依靠左右倾斜实现转向,前后平衡同样靠俯仰。
- 电动滑板车:通常需要 rider 用脚蹬地启动或使用手扶杆,但不具备自平衡能力,不属于平衡车范畴。
五、实际骑行中的平衡
骑行者的身体就是“控制系统的一部分”。 rider 需要通过轻微的重心移动向平衡车发出指令,同时平衡车的响应速度必须足够快(毫秒级),否则会失稳。初学者常因过度反应或重心僵直而摔倒,练习后形成“人车一体”的协调感。
六、局限与安全
平衡车无法在电源耗尽、传感器故障或电机饱和时保持平衡。路面凹凸、上下坡、急加速均可能超出控制极限。因此,佩戴护具、遵守法规、定期维护至关重要。
平衡车是一个典型的“倒立摆”系统,通过传感器感知、算法决策、电机执行三层闭环,实现动态平衡。它不仅是智能交通工具,也是控制理论的生动应用。
如若转载,请注明出处:http://www.tzjinfan.com/product/49.html
更新时间:2026-10-28 15:05:55